
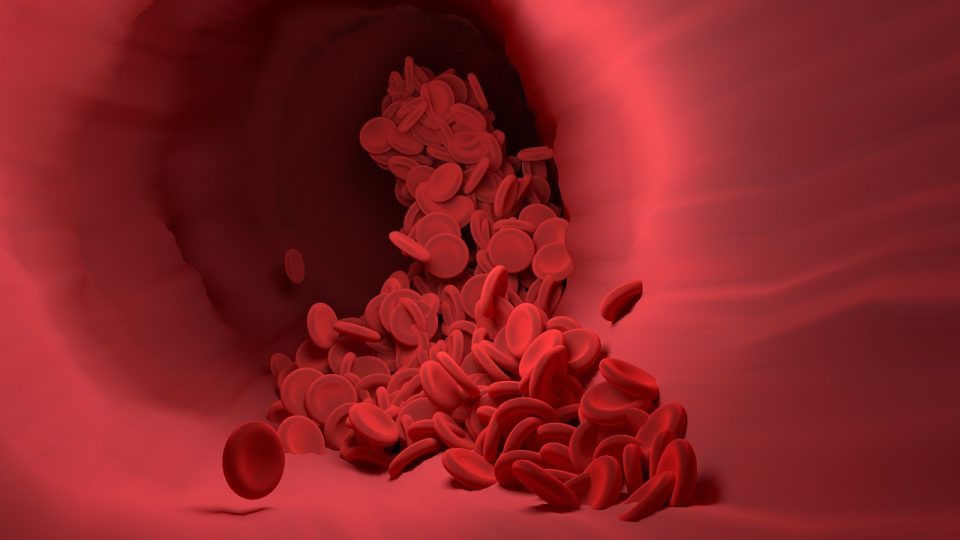
Controlar um dispositivo microscópico dentro de vasos sanguíneos exige mais do que reduzir o tamanho de um robô. É necessário fazê-lo lidar com caminhos estreitos, mudanças na geometria e condições de deslocamento que podem dificultar cada movimento. Para enfrentar esse problema, pesquisadores do Institute for Computational Physics da Universidade de Stuttgart, na Alemanha, desenvolveram um método de inteligência artificial voltado ao treinamento de microrrobôs em capilares sanguíneos simulados.
O trabalho utiliza aprendizado por reforço, técnica na qual um agente aperfeiçoa suas decisões com base nas consequências de cada ação. Durante as simulações, o sistema testa diferentes formas de conduzir o microrrobô e recebe sinais associados ao desempenho alcançado. Com sucessivas tentativas, o algoritmo aprende estratégias para avançar pelo ambiente e cumprir tarefas de intervenção.
O estudo foi publicado em 3 de novembro de 2026 na revista científica Scientific Reports, que também registra a aceitação do artigo em 23 de outubro. Segundo a publicação, a proposta combina navegação autônoma e intervenção em uma representação computacional de capilares, permitindo avaliar como a inteligência artificial reage a um cenário de alta restrição espacial.
Por que capilares são um desafio para robôs
Em uma rede capilar, o espaço disponível é limitado e o trajeto pode apresentar configurações irregulares. Além disso, o deslocamento precisa considerar a velocidade do microrrobô e a influência do fluxo sanguíneo representado na simulação. Pequenas diferenças entre o tamanho do dispositivo e as condições do ambiente podem alterar a capacidade de avançar ou posicionar-se para uma intervenção.
Essa combinação torna difícil programar previamente cada movimento. Em vez de depender apenas de instruções fixas, o método estudado permite que o agente computacional associe ações a resultados e selecione comportamentos mais adequados ao longo do treinamento. O objetivo não é simplesmente fazer o microrrobô chegar a um ponto, mas também permitir que ele execute uma tarefa dentro do ambiente simulado.
Os pesquisadores avaliaram o desempenho em diferentes combinações de tamanho dos microrrobôs e velocidade de deslocamento. A comparação procura mostrar como alterações nas características do dispositivo e nas condições de navegação afetam o comportamento aprendido. Esse tipo de análise é relevante porque um modelo eficiente em uma configuração específica pode não funcionar da mesma maneira quando o robô ou o ambiente muda.
Transferência para situações não treinadas
Outro aspecto investigado foi a possibilidade de transferir diretamente o conhecimento adquirido para cenários que não haviam sido apresentados durante o treinamento. Essa abordagem é conhecida como zero-shot transfer: o sistema tenta aplicar uma estratégia aprendida a uma nova condição sem receber uma etapa adicional de treinamento específica para aquele caso.
Na microrrobótica médica, essa capacidade pode ser importante porque ambientes biológicos não são completamente uniformes. Um método que dependa de ajustes para cada configuração teria maior dificuldade para lidar com variações. A transferência avaliada no estudo, porém, permanece restrita às simulações descritas pelos pesquisadores e não representa uma demonstração de uso clínico.
As aplicações projetadas para o futuro incluem a entrega direcionada de medicamentos, a atuação sobre coágulos e intervenções médicas minimamente invasivas. Em todos esses casos, a navegação precisa e o controle do dispositivo seriam elementos centrais. Um microrrobô capaz de alcançar uma região específica e realizar uma ação poderia, em tese, ampliar a precisão de procedimentos, mas essa perspectiva ainda depende de etapas experimentais posteriores.
Resultados ainda estão no ambiente virtual
A pesquisa não demonstra que microrrobôs autônomos já estejam circulando pelo corpo humano. Os resultados foram obtidos em ambientes simulados, usados para reproduzir características de capilares e testar o comportamento dos agentes de inteligência artificial. Antes de qualquer aplicação médica, seria necessário verificar o funcionamento da tecnologia em condições físicas e biológicas mais próximas das encontradas em organismos vivos.
O valor do estudo está em apresentar uma forma de treinar sistemas microscópicos para lidar com navegação e intervenção de maneira integrada. Ao explorar o aprendizado por reforço e a transferência para situações não vistas, o trabalho da Universidade de Stuttgart contribui para a investigação de robôs capazes de operar em espaços onde métodos convencionais de controle podem ser insuficientes. Por enquanto, a principal demonstração é computacional: ensinar máquinas minúsculas a tomar decisões de movimento em uma representação digital da circulação.